10 数字建模与智能设计
同一辆车停在桥面中央与靠近护栏的位置,一根纵向梁模型可能给出相同的纵向总弯矩,各片主梁的分担却未必相同。模型需要增加什么,取决于要回答什么问题。本章从一根能手算的梁出发,逐步加入横向联系、板件和局部构造,再用独立计算检查每次增加的内容。
完成本章后,学生能够:
- 模型选择:根据目标响应选择梁、梁格、板壳或局部实体模型,说明每种模型保留和省略的构造特征。
- 建模计算:建立简单桥梁构件的节点、单元、连接、支承和荷载关系,计算可独立核对的反力与位移。
- 独立核验:通过单位、平衡、解析解和网格对比检查模型,区分显示变化、离散误差与物理假定错误。
- AI辅助建模:使用AI或参数化工具辅助建模,并以独立计算和修改记录验证生成结果。
10.1 建模任务与有限元基础
计算跨中挠度和检查锚固区局部应力,虽然研究同一座桥,却需要不同信息。先写清要得到的物理量,再判断一根梁、梁格、壳还是实体模型足以回答。
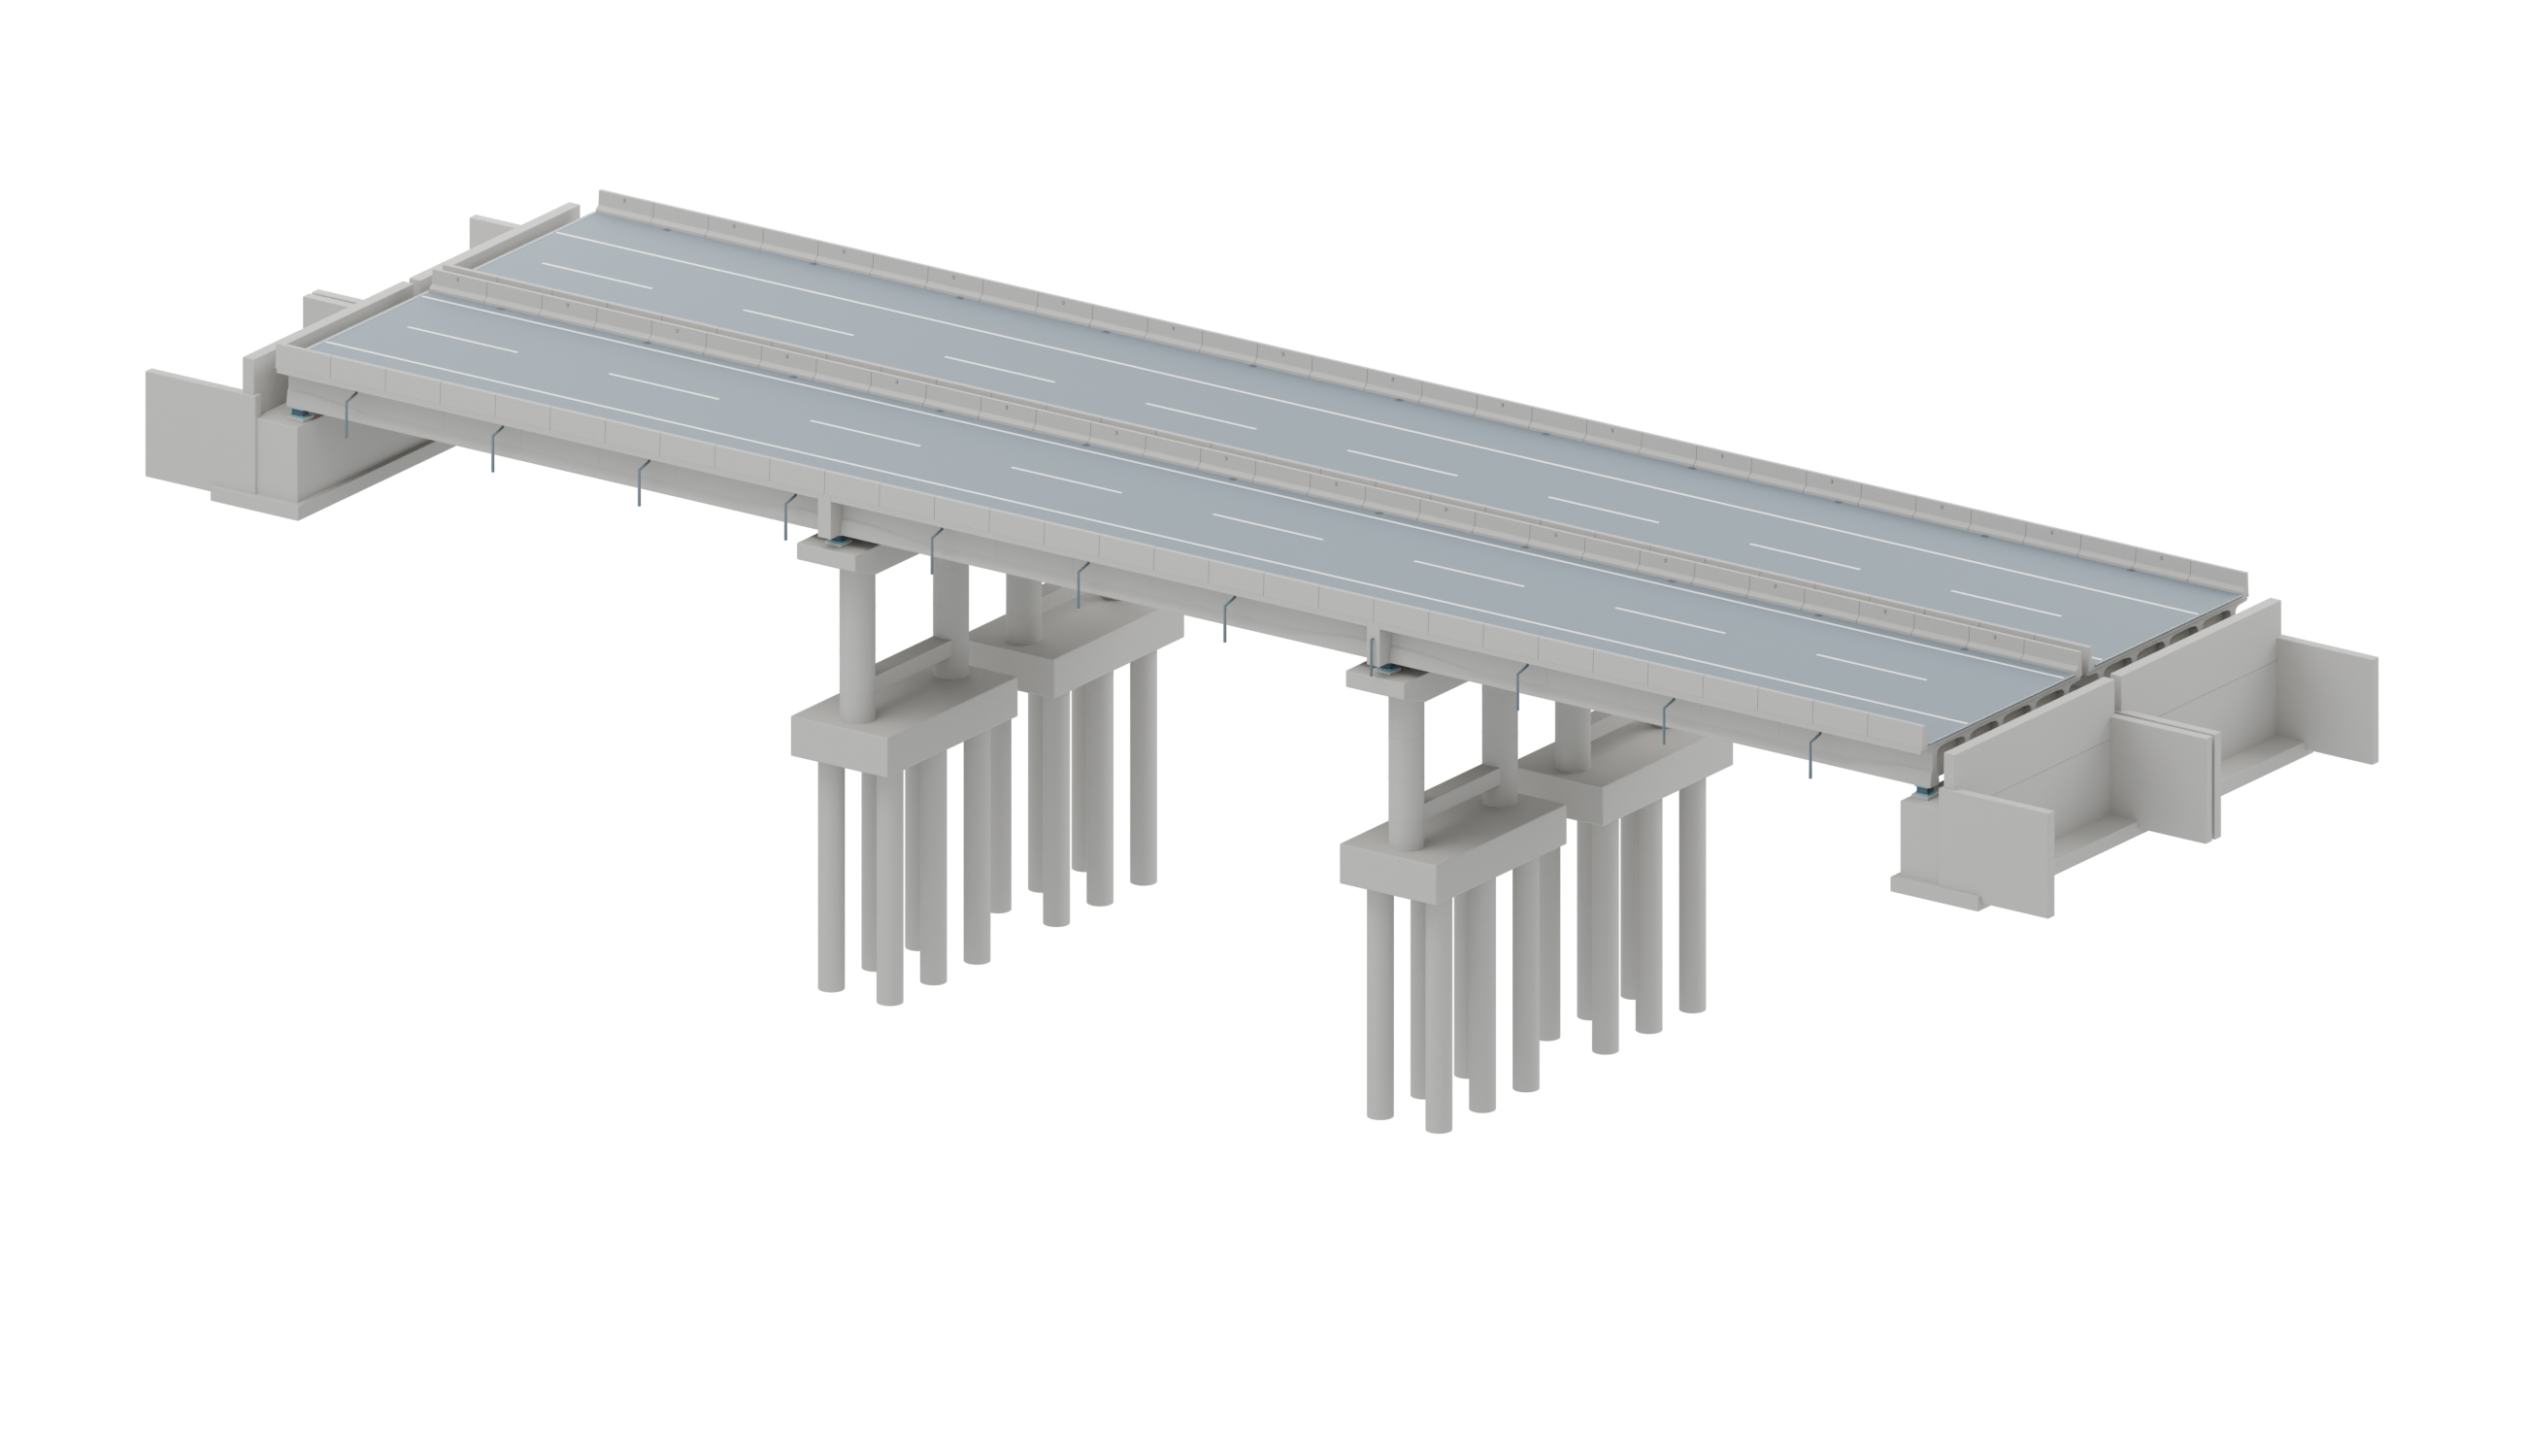
从桥面到桩端的模型对应。五片主梁沿桥向承重;桥面板和横隔板联系相邻梁;支座把上、下部结构接起来。只保留一根纵向梁可研究总体弯曲;讨论偏载分担时,还需保留纵梁之间的横向联系。
数字模型是对真实桥梁为解决特定问题所作的有目的简化。模型是否合适,不取决于外观是否像桥或自由度是否多,而取决于是否保留了控制该问题的几何、材料、连接、边界、作用和施工状态。
同一座桥可以有多种模型:用一根简支梁估算跨中弯矩和挠度;用平面连续梁分析纵向体系;用梁格研究横向分配;用空间杆系研究曲线、斜交和索塔梁共同工作;用板壳模型研究箱梁畸变、桥面板与钢箱局部响应;用实体子模型研究锚固、支承和节点。模型不按由简化到精细作单一优劣排序,而应分别对应明确的工程问题。
10.1.1 先把真实构件换成计算对象
下图用同一段桥面对应构件、梁格与板壳网格:纵横梁格把相应构件或等效带宽集中成线,板壳把板件中面划为面单元。外形、节点与分析连接分别表达,模型变化时仍可追踪原构件位置;索桥混合模型则增加塔、索和基础的相应运动与连接。
模型选择落在目标量上。若问题是“车辆靠近桥边时,各片主梁怎样分担”,模型至少应表达横向联系与偏载位置;若问题改为“锚固板孔边应力”,现有总体梁格便缺少局部板件与孔边几何,需要另建对应局部模型。这个页面展示构件、节点和单元的映射,没有求解所显示桥梁的应力或位移;网格数量变化本身不能作为计算精度提高的证据。
10.1.2 模型问题表
建模前先填写下表:
| 项目 | 必须回答的问题 |
|---|---|
| 设计对象 | 哪座桥、哪个阶段、哪个构件或区域 |
| 目标响应 | 内力、位移、稳定、频率、疲劳应力还是局部承压 |
| 控制机制 | 弯曲、剪切、扭转、轴力、接触、几何非线性或材料非线性 |
| 必须保留 | 哪些构件、连接、边界、偏心和施工状态 |
| 可暂时忽略 | 哪些效应对目标响应次要,忽略依据是什么 |
| 独立基准 | 平衡、闭式解、简化模型、试验或另一软件 |
| 判定标准 | 误差、收敛、规范限值或方案比较指标 |
“整桥最大应力”不是充分的目标响应,因为不同单元应力定义和局部奇异会混在一起。应明确为“某组合下某截面合力”“某焊接细节的结构应力”或“某支座垫石范围的平均承压”等可解释量。
10.1.3 与材料力学和结构设计原理的接口
10.1.3.1 材料力学作为最小基准
第2章的用平衡检查第一张计算图和从弯矩到挠度:保持同一个算例提供有限元最小基准。先复现同一跨度、刚度、均布荷载及简支条件下的跨中弯矩与位移,再增加本章所需的空间构件或局部细节。
悬臂端集中力、两端固结梁、简支集中力等也可形成小型验证例。模型中的 加倍而荷载和几何不变,线弹性位移应约减半; 加倍,内力和位移应约加倍;截面高度变化对 的影响应符合几何计算。这些趋势比对照一张他人云图更能定位错误。
材料力学公式有适用边界。短深梁的剪切变形、薄壁开口截面的翘曲、宽箱梁剪力滞、板的双向弯曲和局部应力不能由一根Euler–Bernoulli梁完整表示。使用简化公式验证有限元时,比较的是共同保留的物理量。
10.1.3.2 总体效应进入截面设计
有限元总体模型输出构件截面上的轴力、剪力、弯矩和扭矩,结构设计原理根据材料、截面和构造计算抗力、应力、裂缝与变形。数据接口写为
同一组合下的成组内力必须保持关联,不能把不同工况的最大 和最大 拼成不存在的组合。截面局部轴方向、符号和单位在输出与验算程序间保持一致。截面设计改变刚度或自重后,必要时回写总体模型迭代。
10.1.3.3 从结构力学到有限元模型
从材料力学进入有限元,可依次完成三个判断:荷载怎样通过构件和支点达到平衡;材料与截面怎样决定刚度;变形假定是否足以表达所关心的响应。例如,梁单元可以表达截面整体弯曲,却不能给出箱梁腹板开孔边缘的局部应力;后者需要在整体内力基础上建立局部模型。
10.1.4 模型假定与输入数据核查
同一根梁,一份数据用米,另一份用毫米;图形都能正常显示,刚度和荷载却可能相差多个数量级。把长度、材料、截面、荷载及目标响应逐项核对,再开始组装模型。
有限元模型要保留控制目标响应的几何、材料、连接和边界。建模前先写明要计算的量、必须考虑的机制,以及参数的勘察、设计或试验来源;同时选定能核对该结果的解析值、试验或其他独立依据。每项分析用一个编号联系相应输入和结果。例如,Q-ULS-PIER-M表示承载能力极限状态下墩顶弯矩问题,Q-SLS-DECK-W表示正常使用极限状态下桥面挠度问题。编号不替代文字说明,但能把分析问题、模型版本、组合规则和结果图表联系起来。
10.1.4.1 从工程问题到计算任务
前述“模型问题表”统一记录分析需求。概念模型中的构件需映射到计算对象:例如支座在总体模型中是分方向的约束或连接单元,在局部模型中则可能包含钢板、接触与锚固。输入按事实、规定、假定和校准四类注明来源;假定值及反演参数单列,避免以软件默认值代替依据。
10.1.4.2 模型卡、版本和运行标识
计算输入至少列明单位、坐标、材料、截面、连接、支承、荷载和阶段。以每一单项荷载先算反力与位移,检查方向和数量级,再形成组合。改变截面后,应同步更新面积、惯性矩、扭转常数及自重;改变边界后,应重新检查结构能否稳定传力。把输入表与对应结果一同保存,便于比较不同方案。
10.1.4.3 单位换算如何进入刚度
若采用 和 ,弹性模量 应输入为 。截面惯性矩 应转换为 ,因为 。换算后 。长度单位的四次方容易造成数量级错误,因此应先验证 、 与实际截面尺寸,再检查梁的 刚度尺度。
采用质量与动力分析时,还需区分重量和质量:自重均布荷载 除以重力加速度后才得到单位长度质量。将重量直接填入质量栏,会同时改变频率、惯性力与动力响应。
10.1.5 有限元基本关系与离散方法
把两根梁单元放在同一位置,视觉上似乎接上了,但若端节点没有共享相应自由度,力仍传不过去。从一个公共节点出发,检查位移协调和节点平衡怎样进入总体方程。
有限元并不是与结构力学相互割裂的另一套计算方法。对由杆件组成的桥梁,位移法、矩阵位移法与有限元具有相同的基本骨架:选择能够描述结构运动的自由度,建立单元端力与端位移关系,将构件在共同节点处组装,施加边界与作用,求得节点位移,再由位移恢复构件内力。有限元把这一过程推广到板、壳、实体和其他连续体,并用插值函数近似单元内部的位移场。因此,学生掌握矩阵法,不只是为了完成一个数值算例,也是为了能够解释专业软件中节点、单元、局部坐标、总体组装和结果恢复的含义。
10.1.5.1 自由度、局部坐标与单元关系
图示条件:平面梁离散示意,不含求解结果;支座与荷载位置由同一几何生成;θy仅作转动自由度图示,正负随坐标统一。图源:课程组绘制。
以平面梁单元为例,节点和各具有轴向位移、竖向位移和绕轴转角,局部自由度向量为
位移采用m或mm,转角采用rad。在线弹性、小变形并满足Euler–Bernoulli梁假定时,构件轴向刚度由控制,弯曲刚度由及其相关项控制。为弹性模量,单位Pa或MPa;为截面面积,单位m或mm;为关于弯曲轴的截面惯性矩,单位m或mm;为单元长度。局部端力向量满足
式中,为局部单元刚度矩阵,为分布荷载、温度或初始应变对应的一致节点荷载向量;按本式端力约定,固定两端时的固端内力为,含轴力、剪力和弯矩。该式的符号必须与单元方向和软件端力约定一并保存;仅截取结果表中的正负号而不保存局部轴,无法判断构件实际受拉、受压及弯曲方向。
空间桥梁中,构件局部轴通常沿单元端指向端,局部、轴由截面方向确定。设局部与全局自由度之间的方向余弦变换矩阵为,则
无量纲,为全局坐标下的单元刚度。曲线梁、拱肋和空间塔柱若相邻单元局部轴不连续,可能出现截面结果符号跳变或、方向交换。计算模型应显示局部轴箭头,并在若干控制构件上核对截面主轴与实际构造方向。
10.1.5.2 总体组装与直接刚度法
设单元自由度通过布尔定位矩阵与总体自由度相联系,即,总体刚度和总体荷载可写为
式中,为单元数,为直接施加于节点自由度的荷载。组装的物理含义是:连接于同一自由度的各构件在节点处位移相容,各单元端力与外力共同满足节点平衡。两个几何坐标完全相同但编号不同的节点不会自动组装;两个本应由支座或伸缩缝分开的节点若被误合并,则会形成不应存在的刚接。节点去重必须服从构造语义,不能只按坐标距离机械处理。
对已知位移自由度和未知位移自由度分块,总体方程为
这里 、 仅表示已施加的节点荷载, 为约束处的未知反力。若 为支座沉降或其他规定值,则自由自由度满足
求得后,约束反力为
位移采用m或mm,节点力采用N或kN,节点力矩采用N·m或kN·m;刚度矩阵的不同分块因自由度类型不同而含有N/m、N、N·m等量纲。用一个统一的“大数弹簧”替代理想约束虽便于输入,却可能造成矩阵病态并污染反力,应优先采用求解器明确支持的自由度消元、约束方程或拉格朗日乘子方法,并记录具体实现。
10.1.5.3 虚功、等效节点荷载与结果可解释性
单元刚度与荷载必须采用相同的位移近似。连续作用转换为节点力时,除了合力、合矩,还要保持对允许虚位移的作功;一致荷载公式和端矩对照集中见本章“分布作用的等效节点化”。结果则由节点位移恢复为单元内力或积分点应力,具体提取见“求解类型与结果恢复”。
10.1.5.4 矩阵法与桥梁问题的对应
三跨连续梁可直接展示总体组装:每个梁段贡献局部刚度,墩顶节点使相邻跨位移和转角相容,支座删除或规定相应自由度,车辆荷载随位置改变而不改变线性模型的。梁格是在纵、横两个方向布置梁单元并在交点共享空间自由度;板壳模型进一步以二维插值描述桥面和箱梁板件;实体模型以三维插值描述局部应力扩散。不同模型保留的运动方式不同,但均需满足“运动学近似—本构—平衡—边界”的统一结构。
从矩阵法过渡到有限元时,应特别辨认三类差异。第一,杆系构件已有明确截面,输出多为截面合力;连续体单元先得到应力或应力合量,截面结果需要积分。第二,杆系节点通常具有清楚的构造含义;壳、实体节点多为数值插值点,不应把每个节点峰值直接视为实体构造应力。第三,桥梁分析往往包含施工阶段、预应力、索初始状态、移动荷载和支座非线性,总体方程可能随阶段或迭代改变,不能把一次线性组装的经验无条件推广。
10.1.5.5 由位移恢复内力
有限元计算按“节点位移—单元变形—应变或截面变形—应力或内力”恢复结果。每一次转换均须保持坐标、单位和正负号一致。完成单项工况后,以总反力、控制截面内力和关键点位移检查模型,再进入作用组合。
10.1.5.6 有限元离散
基本方法参见Bathe有限元课程与讲义。
10.1.5.6.1 弱式与单元方程
连续体的平衡、几何和本构关系经变分或虚功原理转化为离散方程。线弹性有限元总体形式为
其中 为总体刚度矩阵, 为节点自由度, 为等效节点荷载。单元刚度通常写为
将节点位移映射为应变, 为材料本构矩阵。总体组装依据节点自由度对应关系把各 和 累加。
“求解器收敛”只说明离散方程得到数值解,不证明 、、边界和荷载代表了目标桥梁。建模错误往往不会导致程序报错。
10.1.5.6.2 虚功与单元方程(选读)
对长为 的轴杆,节点位移为 ,用线性形函数插值 ,其中 。应变为 ,。内外虚功相等给出
因为允许的节点虚位移任意,方括号分别形成刚度矩阵和等效节点荷载。控制材料与截面刚度,把节点运动变成应变,按虚功把应力贡献返回节点。刚体平移使 ,不产生轴向应变;这也是检查单元实现的最小基准。
梁采用弯曲位移插值,板壳和实体采用相应运动学与材料关系。沿用同一虚功原则时,刚度、分布荷载和结果恢复必须使用相容的形函数与坐标。
10.1.5.6.3 单元与目标响应
全局 分别取桥向、横桥向和竖向。节点自由度表示允许的独立运动,决定模型能表达什么变形;细分网格不会增加单元原本没有的运动方式。
| 单元 | 常用节点自由度 | 主要描述对象 | 适合回答 | 不宜直接回答 |
|---|---|---|---|---|
| 二维杆单元 | 桁架杆、只计轴向的撑杆 | 轴力、节点位移、桁架整体刚度 | 弯矩、扭矩、节点局部应力 | |
| 三维杆单元 | 空间桁架、轴向拉压构件 | 空间轴力传递 | 构件弯扭和连接板应力 | |
| 索单元 | ,常含初应力和几何刚度 | 斜拉索、吊索、主缆离散段 | 索力、垂度、体系几何非线性 | 抗弯、受压后的稳定承载 |
| 二维梁单元 | 平面梁、连续梁 | 轴力、剪力、弯矩、挠度 | 横向分配和空间扭转 | |
| 三维梁单元 | 主梁、横梁、墩塔 | 总体空间内力、弯扭耦合 | 板件局部弯曲、孔边应力 | |
| 梁格单元 | 节点通常取六自由度 | 桥面系等效纵横梁 | 偏载横向分配、总体扭转 | 翼缘与腹板连续应力场 |
| 板单元 | 以为主 | 薄板横向弯曲 | 桥面板弯矩、支承条件影响 | 显著膜内受力和厚板横剪切 |
| 壳单元 | 箱梁板件、钢桥面板、腹板 | 膜内力、板弯矩、局部屈曲形态 | 厚度方向应力和复杂接触 | |
| 实体单元 | 锚固区、支座区、节点块 | 三向应力、局部传力、接触 | 低成本的全桥组合扫描 | |
| 弹簧或连接单元 | 按连接机制启用平动或转动自由度 | 支座、连接缝、土弹簧 | 方向刚度、间隙、摩阻的等效作用 | 未经标定的真实构造细节 |
| 刚性臂或多点约束 | 从属自由度由主自由度控制 | 偏置、刚性横隔、运动耦合 | 正确传递力与力矩 | 具有明显柔性的连接区 |
线弹性杆只传轴力,局部刚度为
梁在轴向以外保留弯曲或扭转;Euler—Bernoulli梁忽略剪切变形,Timoshenko梁另计剪切变形。梁格以纵横等效构件研究偏载分配,输出的等效梁内力不等于实际板件应力。板壳可补充桥面板局部弯曲、膜内受力与箱梁畸变,局部实体则进一步描述三维承压、接触和锚固扩散。
索的垂度、无应力长度和当前拉力影响切线刚度,通常需在初始平衡构形上计算。写成 时,必须指明 属于哪一个平衡状态。相对于给定参考索力的增量,不一定等于车辆引起的增量;车辆增量应在同一模型与边界下逐位置计算 。普通双向线性杆不能用于判断索松弛。
壳的膜力单位为N/m,弯矩合量单位为N·m/m。均质对称壳可由 恢复上下表面应变,再由本构计算应力。节点平滑会改变极值,局部设计应区分积分点、表面恢复和显示值。轮载接触斑、实际支承面积和壳法向也需明确。
总体与局部模型交换边界位移或截面合力,检查
其中 是边界面力, 相对于同一参考点。局部边界应远离关注区,并通过移动边界检查结果敏感性。
10.1.5.6.4 节点、连接与刚体运动
坐标重合且构造连续的节点应共享相应自由度;支座或伸缩缝两侧即使坐标重合,也可能必须保留相对运动。自动去重应同时核对构件、连接类型和容差。仅连接杆/索的节点可能没有转动刚度,应识别这些无用途自由度与真实机构。
检查无荷载刚体平移、对称荷载对称响应和一个单位力的传递路径,再进入组合。负Jacobian、翻转法向、孤立节点或重复构件应回到网格与连接修正。高级单元还需常应变、纯弯、锁定与稳定性基准;这些数值检查不能由动画外观替代。
10.1.5.7 例10-1 两根轴向杆的组装与支反力
三节点位于同一直线上,两根杆依次连接节点1—2—3,均有 、长度 。节点1和3的轴向位移固定,在节点2施加向右的力 ,求节点位移及杆件轴力。取向右为位移正向,拉力为轴力正向。
解。 每根杆的刚度系数为 ,总刚度关系为
代入 ,得到 。两杆轴力分别为
左杆受拉、右杆受压,两个支点反力均为向左的 ,与外力平衡。节点2的一次位移同时决定相邻两单元的变形,这就是组装中的位移协调;节点2方程则保证该处各单元端力与外荷载平衡。计算约束反力时,须回代原总刚度方程,不能只读取删除约束行列后的矩阵。
10.2 几何连接与荷载建模
在三维视图里,桥面壳与主梁线相交,不代表它们共享位移。检查形心线与中面偏置、约束方程及连接构造,看看竖向力、剪力和扭矩分别怎样传递。
回到本章开头的构件—模型对照。这一次不再比较模型外形,而是逐个检查纵梁与横梁交点、桥面壳与主梁连接处:它们共享哪些位移,哪些转动允许相对发生,偏心的作用线又通过什么连接传递。
跨中弯矩的数量级通常可先用梁模型估计;偏载横向分配需要能表达横向联系的梁格或板壳;锚固区局部应力则需要相应子模型。只有目标问题超出当前模型的表达能力时,增加细节才有明确用途,并应补齐新增参数和核验依据。
10.2.1 几何、连接与边界
10.2.1.1 几何、偏置与局部坐标
几何审计不只核对跨径和标高,还要核对分析轴线与实体构件之间的空间关系。梁单元通常位于截面形心、剪切中心或人为选定的参考轴,桥面铺装、横梁节点和支座中心未必与该轴重合。刚臂只表达运动关系,不应额外贡献不存在的材料质量或构件变形刚度。若力由实际作用点平移到分析轴线,应附加偏置力矩
式中,为作用点相对分析轴的位置向量,单位m;单位为N·m或kN·m。刚性臂、多点约束或软件截面偏置均可实现该关系,但必须通过一个单位力工况检查传递的合力和力矩。对曲线桥和斜桥,局部轴方向随里程变化,截面内力必须结合局部坐标解释;局部轴翻转会使弯矩或扭矩图突变,却不一定表示结构响应突变。
几何数据宜分为线路层、结构控制线层、构件轴线层和有限元离散层。线路平曲线与竖曲线定义总体位置;墩台里程、支承线和横坡定义结构控制;主梁、腹板、横梁及索锚点生成构件轴线;网格尺寸和分段规则形成有限元节点。四层使用稳定标识相互关联,避免把可视化表面的顶点误作结构节点。
10.2.1.2 连接与约束的最小测试
相邻构件在画面上接触,不表示自由度已经连接。共享节点表示相同位置的相应自由度完全相容;刚性连接表示从属点随主点作刚体运动;弹簧连接允许相对位移或转角并按刚度传力;接触连接需要定义法向开闭、切向摩阻和可能的滑移。每类连接在进入全桥模型前均可采用两构件最小模型测试:在一端施加单位位移或单位力,观察另一端位移、内力和反力是否符合预期。
多点约束可写为
式中,为约束矩阵,为全局自由度向量,为规定相对位移。对刚性横隔,时表示从属节点按刚体关系运动。约束范围过大可能抑制真实板变形;约束不足则可能出现机构或局部断链。教学检查中可分别施加纵向、横向、竖向单位力和三个方向单位力矩,形成六项连接传递表。
10.2.1.3 支座与基础边界
支座边界按自由度逐项定义。固定、纵向活动、横向活动和双向活动是对允许运动的描述,不是按名称直接选择软件图标。支承线方向与全局轴不重合时,支座约束宜在局部坐标中定义。支座刚度的单位为N/m或N/mm,转动刚度的单位为N·m/rad;理想约束可视为相应刚度趋于很大,但数值模型中不应随意设置超大弹簧而导致病态矩阵。
边界检查包含三类工况:自重工况检查竖向反力及总平衡;温度升降工况检查预期自由方向是否能够伸缩;水平单位力工况检查固定墩、制动墩或基础弹簧的传力比例。若温度工况产生异常大的轴力,首先检查多余纵向约束、支座方向和施工闭合状态。基础柔度可用六自由度弹簧矩阵或桩土模型表示,其参数来源和适用频率范围必须记录;未完成地基—结构参数研究时,刚性基础与弹性基础应作为边界情景比较。
施工监控依据JTG/T 3650-01—2022,已成桥响应的试验核对参见荷载试验规程。
10.2.1.4 施工阶段状态
预应力混凝土连续梁、分段架设钢梁、悬臂施工桥和体系转换桥梁的成桥内力依赖施工路径。第阶段可表示为
式中,为本阶段激活或钝化的单元集合,为边界与连接集合,为新增作用集合,为预应力或初始状态,为龄期或持续时间。每一阶段的位移、内力和材料时变状态传递至下一阶段。若仅在成桥几何上一次施加全部恒载,可能遗漏架设体系、临时支承、合龙、张拉顺序以及收缩徐变的路径影响。
施工阶段表至少列出阶段名称、起止时间、激活构件、钝化构件、边界变化、施加荷载、张拉束、龄期和检查量。阶段激活应保持初始几何和无应力状态的定义一致;“激活单元即自动承担此前荷载”并非普遍规律,需核对求解器的阶段继承方式。MIDAS官方功能资料以结构组、边界组和荷载组的激活或钝化组织施工阶段,本书只引用这一通用工作流,不复制软件界面。参见MIDAS Civil施工阶段分析和悬臂浇筑施工阶段示例。
10.2.2 荷载映射、求解与结果恢复
车辆轮迹落在网格节点之间时,需要把轮载分配给周围节点。比较两种分法,即使节点力之和一样,只要作用位置改变,桥面的弯矩或扭矩就可能不同。
结构重力应由密度和几何自动计算或由外部荷载施加,两种方式不得重复。桥面铺装、护栏和管线可用线或面荷载,并与工程量核对。车辆轮载从车道坐标映射到梁格或壳网格时保持合力和力矩,移动路径与桥梁线形一致。
温度可表示均匀温差、截面梯度或材料初应变;支座沉降用给定位移;预应力采用初应变、等效荷载或专用钢束模型;施工阶段按激活时间施加。每个工况记录物理含义、代表值、单位和规范来源。
作用组合应在独立模块中完成,保留单项工况。线性模型可组合单项效应;非线性、接触、索松弛或边界变化情况下需直接分析组合。结果表关联组合编号、阶段和规范版本。
作用取值与组合依据《公路桥涵设计通用规范》;本节只解释荷载如何进入模型。
10.2.2.1 分布作用的等效节点化
荷载由工程对象映射到自由度时,应保持功等效。单元上的连续分布作用转换为等效节点荷载
式中,为位移形函数矩阵,为单元域,可为线荷载N/m、面荷载N/m或体力N/m。铺装、防撞护栏和附属设施可以按实际分布映射为面荷载或线荷载;简化为梁上线荷载时,应说明分配宽度和偏心。自重由密度、重力加速度和几何自动形成时,需要用材料体积与单位重独立计算总重,防止重复施加或遗漏非结构层。
均布梁荷载的最小检查。 取局部坐标 从左端至右端,横向位移 向下为正,转角 顺时针为正,与下方交互一致。若采用右手全局坐标 向右、向上、指向画面内,则 、;其他轴向约定应据实际方向换算。长度 的Euler—Bernoulli梁承受沿 正向的均布荷载 ,一致节点荷载顺序为 :
合力为 ,关于左端的合矩为 。检查一般节点荷载的合矩时,必须加上节点力偶;只算 会漏项。均布荷载中两个节点力偶恰好抵消,不能据此推广到任意分布荷载。等效节点荷载用于节点方程,梁段内部弯矩恢复仍需计入单元上的原分布荷载。
均布荷载不变时,单元长度由5 m增至10 m,一致节点力增为2倍,节点力矩增为4倍。图中的箭头与读数直接显示这两种尺度变化。正文与页面均以竖向向下、顺时针转角为正;表示向下的均布荷载。

长度加倍时,节点力按 增加为2倍,节点力矩按 增加为4倍。两个端矩大小相等、方向相反,合矩虽相互抵消,仍分别作用于端部转动自由度。若只把均布荷载分成两个端力,就保留了总竖向力,却丢失了一致荷载中与转角作功对应的部分。
10.2.2.2 移动荷载与影响线
车辆位置以路径坐标表示,则线性静力模型在每一位置满足
式中,为结构刚度矩阵,为位移向量,为该车位的等效节点荷载。目标响应可由位移、截面内力或支反力提取,其包络为和。位置步长决定能否捕捉窄峰;宜先粗扫识别控制区,再在峰值附近加密,并报告步长敏感性。
车轮作用从路面接触区映射到板壳节点时,应至少保持竖向合力和相对参考点的两个一阶矩:
式中,为单轮或轮组竖向力,单位N或kN;为作用点坐标,单位m;为分配到节点的竖向力。若仅按最近节点加载,车辆跨越网格线时可能出现非物理跳变。基于形函数、接触面积或守恒权重的分配应连续更新。比较分配方式时同时核对合力与合矩。
移动荷载静力动画是空间位置扫描,不等同于车辆动力时程。播放速度只是界面速度,不能解释为实际车速。只有模型包含质量、阻尼、路面不平顺和时间积分时,车速才进入动力问题。静力影响线适合教学车辆位置与响应极值的对应关系;规范车辆、车道折减和冲击效应应按项目采用标准建立,不由动画默认值代替。MIDAS移动荷载分析介绍了用影响线或影响面搜索不利位置的方法。阅读时把“响应最大值”与使它出现的“车辆位置”成对记录,再回到模型复算这个位置。
10.2.2.3 温度、预应力与初始状态
温度自由应变及约束效应见第3章“温度变化与约束”。在有限元中,应把参考温度、均匀温变或截面温度场映射到实际材料与截面;用完全自由伸缩的小模型检查约束力为零,再加入真实支承。均匀温变与梯度温度须分别输入。
预应力可通过等效荷载、初始应变、实体锚固作用或索单元初拉力进入模型。以初始应变法为例,单元等效节点荷载可写为
式中,为应变—位移矩阵,为材料本构矩阵,为预应力引起的初始应变。预应力筋有效力单位为N或kN,偏心距单位为m或mm。需要区分张拉控制力、各阶段损失后的有效预应力和二次效应;连续结构中的预应力反力及次内力应与施工阶段相一致。
10.2.2.4 组合映射与可追溯数据
组合规则与线性叠加条件见第3章“作用代表值、组合与正负包络”。本节把这些规则落实到模型数据:基本工况独立保存,接触、索松弛或路径相关状态按适用方法重新求解,避免把非线性结果直接相加。
组合数据表应设置combination_id、极限状态、设计情景、基本工况标识、系数、同现组、互斥组、方向规则、来源条款、版本和审核状态。系数必须来自项目明确采用的现行标准或设计文件;教材交互可采用标注为“教学参数”的值展示变化规律,但不得将其冒充规范取值。自动组合程序至少通过三个测试:单一工况系数测试、互斥工况测试和正负方向包络测试。
10.2.2.5 影响线与直接荷载项(选读)
在线性、边界不变的模型中,自由自由度满足 。位移分量可由 提取;反力和单元端力还可能含荷载直接项。因此一般写成
例如约束反力含 ,单元端力含一致节点荷载的负项。若规定支座位移不为零,其贡献也需并入右端或 。省略这些项,会使位移正确而内力或反力恢复错误。
求解伴随方程 后,。荷载沿桥面二维位置变化得到影响面;多轮响应可按线性叠加,但接触开闭、索松弛或刚度改变时应直接分析相应状态。
车位 与结构上的响应位置 是两个不同坐标。固定响应位置 ,在同一恒载基准、模型和边界下扫描车位时,
这里恒载响应 不随车位变化,可以从车位包络中直接扣除。若还要沿桥搜索响应位置,则应在同一位置先作差,再取极值:
这一结果一般不等于 ,因为两个全桥极值可能出现在不同截面。输出须同时保留车位、响应位置、基准状态和内力恢复方式。
10.2.2.6 施工阶段与参考状态
阶段数据与继承规则见前述施工阶段状态。这里补充激活参考:新增构件可按原设计坐标、当前变形构形或附初应变的当前构形激活,产生不同的初始力;带力构件拆除须计入卸载和力的转移。例10-2将用同一梁明确展示这一差别。
预应力可用等效荷载、初应变或显式钢束表达,同一物理作用不能重复计入。曲线钢束需同时保留锚固端作用和沿线转向作用;超静定结构的次反力、次内力还取决于边界与张拉阶段。
线性组合在共同刚度和边界下成立。支座开闭、摩擦滑移、索松弛或材料路径相关时,按实际初始状态与加载顺序求解,不能把独立非线性结果直接相加。
10.3 结构求解与结果核验
10.3.1 求解类型与结果恢复
| 问题 | 求解方法 | 主要输出及限制 |
|---|---|---|
| 小变形、刚度与边界不变 | 线性静力 | 位移、反力、截面内力,可在共同模型下叠加 |
| 频率与振型 | 特征值分析 | 质量、约束与刚度须一致,不直接给出振幅 |
| 规定谱下的峰值需求 | 反应谱 | 需模态与方向组合,组合峰值不代表一个真实时刻 |
| 接触、开裂、塑性或几何变化 | 相应非线性分析 | 依赖初始状态、加载路径与本构 |
| 地震、风或车桥动力时序 | 动力时程 | 需质量、阻尼、真实时间输入及时间步检查 |
线性静力求得节点位移后,用单元运动学与本构恢复应变、应力或截面内力,再加上原荷载与初始状态的直接贡献。杆/梁截面合力、壳单位宽度内力和实体积分点应力属于不同量,输出时注明位置、局部轴、单位及是否经过平均。
梁端条件的独立检查。 无外加端力偶的理想铰端,端弯矩应为零;全跨均布荷载简支梁应同时满足 、、。节点位移与一个峰值吻合,仍不足以证明整条弯矩曲线恢复正确。索桥或混合模型也先从这些共同边界与平衡检查入手。
非线性迭代需分别检查力、力矩、位移及能量的尺度,避免混量纲残差。接触罚刚度与时间步均可影响碰撞峰值;特征值屈曲只给理想弹性稳定候选,初始缺陷、几何与材料非线性需进一步分析。求解失败应保留原因,不能当作零响应或从方案比较中静默删除。
动力模型同时包含 。重量与质量分别进入静力作用和惯性项;由重度计算质量时须除以一致的重力加速度。固定空间网格检查时间步,再固定时间步检查空间离散,辨认差异来源。
把桥面网格加密后,跨中位移几乎不变,某个点的应力却继续升高。分别检查整体平衡、目标量收敛及局部奇异,再找独立试验或其他可信结果判断模型是否代表实物。
10.3.2 第一层:方向、单位和平衡
变形方向、支反力位置和受拉受压应符合传力路径。对称结构在对称作用下应对称。静力总平衡至少检查
以及关于独立参考点的力矩平衡。毫米与米、N与kN、质量密度与重度混用会造成数量级错误,软件通常不会自动识别。
10.3.3 第二层:闭式解和极端情况
从整桥模型抽取简支梁、悬臂、轴杆或对称子结构,与解析解比较。把 、荷载、支座或几何做成极端值,检查趋势。若释放一个支座后内力方向没有合理变化,应先检查模型而不是解释云图。
先排除一个会“平衡”的错误模型。同跨径、同刚度、同均布荷载的简支梁与两端固结梁,都有总竖向反力 ,对称时两端竖向反力也都为 。只检查总反力,会让错误的固结模型通过。继续检查两端转角、端弯矩和跨中挠度:简支梁两端弯矩为零;固结梁端弯矩为 ,且其跨中挠度只有简支梁的五分之一。反力平衡、边界运动和截面内力必须一起核对。
10.3.4 第三层:网格与目标响应
同一片主梁、同一均布荷载,用共同标尺并列两个计算:简支端允许转动,固结端不允许转动。下图的节点、有限元变形和解析变形同时显示,改动网格数后马上看到离散误差的变化;改动荷载则两组结果同步变化。
默认 m、 kN/m、 GPa、 m⁴。3个梁单元给出简支跨中位移6.9273 mm、固支跨中位移1.3717 mm;加密至15个单元后分别为6.9444 mm和1.3889 mm。两种模型的每端反力均为200 kN,因此平衡正确不能替代边界正确,网格收敛也不能纠正错误的约束。
图中采用三次Hermite位移插值、实际刚度组装与一致节点荷载;跨中固定在同一物理位置,不追逐最大节点。使用奇数单元让跨中保持在单元内部,便于显现插值误差。对应的解析基准为
两者相差5倍来自端部转动约束,不是网格粗细。模型结果还要检查支点位移、端部转角与端弯矩;加密只能改进所选单元已经具备的运动表达,不能让一维梁自动产生板件畸变。
网格收敛必须针对用于结论的响应。整体位移收敛不代表孔边应力、支座反力或屈曲特征值已收敛。设网格尺度为 ,目标响应为 ,可比较
容许差异由问题和设计阶段确定。收敛到错误边界或错误本构的解仍然错误,所以网格检查不能替代物理验证。
固定物理位置后,节点即使随网格变化,目标仍是桥上同一点。形函数把节点位移恢复到该点,避免把“当前最大节点位移”随节点位置变化误认为同一目标量的收敛。
数值积分误差对照采用悬臂梁端力算例,用梯形积分计算单位荷载法的位移积分。分段数增加可减小该积分误差;它没有组装有限元刚度矩阵,不能用来代表梁单元网格误差。
10.3.5 第四层:独立程序或试验
另一软件、独立脚本、试验或监测可提供额外证据。两套软件若使用相同错误假定,也可能得到一致结果,因此需要尽量独立的数据链。差异出现时按输入、单位、边界、荷载、单元、本构和结果定义逐层定位,不直接把差异平均。
图片来源与许可
作者:Marsilar。原始发布页;CC BY-SA 4.0。原图未修改;网页按版面缩放显示。
10.3.6 确认、校准与适用范围(选读)
验证(verification)检查方程、映射和求解是否正确实现;确认(validation)检查模型是否足以代表所研究对象。校准用实测数据调整参数,不能自动完成确认。全桥挠度吻合只支持对应状态下的整体刚度,不能代替焊趾、孔边或锚固区局部响应检查。
网格、车位步长、时间步和迭代容限分别比较。每次固定目标位置、荷载、接触斑、支承及结果定义,仅改变一个数值设置。零附近响应的相对误差分母应设置有物理意义的参考量;局部奇异处应改用合力、路径或区域响应,不靠无限加密寻找不存在的单点收敛值。
自然变异、模型假定不足与数值误差来源不同。没有统计资料时,可使用有依据的低—中—高情景,展示关键响应的变化。若结论对无来源参数高度敏感,优先补充检测或试验。更多抽样次数不能补足模型缺失的物理机制。
校准数据与确认数据分开。位移、应变和加速度应按仪器的测点、方向、标距和频带建立比较;若同时调整弹性模量、支座和基础刚度,少量挠度观测可能无法区分这些影响。保留未参与调参的工况或测点,在参数固定后检查预测,记录仍不能识别的量。
10.3.7 板壳与非线性结构分析
先复现第4章的桥面板。同一4 m×2 m、厚0.20 m的四边简支板已给定材料、荷载、约束和网格结果,可直接复算160 kN荷载合力、约0.14752 mm中心下挠和约7.982 kN·m/m中心横向弯矩。第4章据此解释局部传力、条带简化与配筋;在这里保持参数不变,逐项检查自由度、边界、荷载映射与网格收敛,再升级为下方移动轮载模型。
同一轮载在壳网格上用点力或接触斑施加,轮下应力峰值可能差别很大。先对比整体位移和截面合力,再检查局部网格、荷载分布及应力恢复方式。
打开下方模型,先暂停车辆移动,从俯视看轮载与网格的位置,再从侧面看支承和放大变形。选定一个桥面物理位置作为观察点;车辆移动或网格改变以后,仍回到这个位置比较,避免把“当前最红处”当成同一个测点。
这个四节点MITC4平壳实验把移动轴列、轮载映射与变形放在同一视图中。先核对荷载合力和一阶矩,再比较车辆移动时同一截面的响应。全过程采用固定色标,因此可以分辨响应的实际增减;变形放大只改变画面的幅度,读数仍应从相应物理量中读取。
案例步骤为:先用简支梁估算纵向弯矩和挠度;再用等宽板估算横向扩散;建立桥面壳网格和支承;将轮载按接触范围映射并检查合力、力矩;逐级加密网格;比较整体位移、截面合力和局部应力;说明壳模型新增回答了哪些问题。
结果解释区分:节点位移可直接用于整体变形;壳内力需按局部坐标和单位宽度理解;表面应力由膜内与弯曲共同形成;点载或支承附近峰值可能网格敏感。固定色标用于比较车辆移动全过程,避免每帧自动色标使视觉上所有状态都同样“严重”。
10.3.7.1 空间截面与横向分配
同样的外轮廓,材料放在中心还是上下缘,对弯曲刚度的贡献不同。先在下面选择单箱单室截面,旋转到端面,看清顶板、底板、腹板与空腔,再沿桥向移动剖切面。保持外轮廓、跨度与附加荷载一致,改变板厚,记录面积 、惯性矩 和自重怎样一起变化。
页面提供实心矩形、单箱单室、T梁和空心板的构形、投影与复形操作,并按同一组几何参数计算面积、形心、惯性矩及简化梁的挠度和弹性应力。比较掏空前后结果时,同时读取“材料保留”和“惯性矩保留”,再解释它们为什么不必按同一比例下降。这里的三维画面用来认识截面,梁的计算仍采用页面给定的简化条件;偏载扭转、各片主梁反力与横向分配需要另建梁格或空间壳模型。
截面性质为后续空间分析提供输入。掏空截面可减少面积和自重,同时只要材料仍远离中性轴,惯性矩下降可能较小;但板件局部稳定、剪力传递、扭转和施工复杂度也会变化。离开本实验进入方案比较时,还需补充截面模量、局部板跨度和扭转指标。把观察结论写成“在本次外轮廓与板厚变化范围内,哪一项收益伴随哪一项代价”,比只选取最大的 更能说明方案。
10.3.7.2 非线性分析
几何非线性包括大位移、P—Δ效应和索的初应力刚度;材料非线性包括混凝土开裂压碎和钢材屈服;边界非线性包括接触滑移、支座摩阻、间隙和脱空;只受拉索单元在松弛时也会改变工作状态。选择非线性模型前明确哪种机制可能改变目标结论。
增量迭代求解需报告荷载步、收敛准则、残差、最大迭代数和未收敛状态。程序收敛失败可能来自物理失稳、步长过大、接触切换或数值设置,不能简单通过放宽容差掩盖。非线性路径相关,作用施加顺序与施工状态需要一致。
特征值屈曲用于识别理想模态,几何和材料非线性分析用于研究缺陷下实际承载。动力时程需要质量、阻尼、时间步和输入记录。每种分析都应先有最小验证例。
10.3.7.3 从壳内力到截面应力
壳单元将厚度方向积分后的膜内力和弯矩作为基本结果。取单位宽度板带,厚度为 ,膜内力 的单位为 ,弯矩 的单位为 。在均质线弹性、厚度方向应力呈线性分布的假定下,板带上下表面的正应力为
其中正负号对应所取壳法线两侧,须与局部坐标一致。若要得到一条截面的总轴力,应沿截线积分相应膜内力;总弯矩还包括膜内力相对参考轴的力矩,不能简单把各处 相加。
例10-2 板带表面应力。 取 、、。膜应力为 ,弯曲应力幅值为 ,两表面正应力分别为 和 。两侧受拉受压状态不同,即使膜内力为拉力,另一表面仍可能受压。钢筋混凝土开裂后需采用相应截面本构,不能继续把上述弹性应力直接解释为配筋抗力。
10.4 参数化建模与智能设计
把箱梁高度调大以后,外形变了,截面惯性矩、自重、净空和预应力位置是否也随之更新?沿同一个参数检查几何与分析数据,找出只改外观的遗漏。
参数化模型把跨径、梁高、截面板厚、索距、塔高、墩高和边界等作为统一输入,自动生成几何、荷载、分析和结果图。参数之间存在约束,例如板厚改变自重和刚度,梁高改变净空和预应力布置,塔高改变索角与风荷载。脚本应由单一参数源更新所有依赖。
参数扫描不是盲目遍历。先由力学关系预测方向和可能敏感区,再选择有限组合;输出帕累托前沿或敏感性而非只给“最佳值”。任何自动优化结果都需满足规范、构造、施工和维护硬约束。
10.4.1 MIDAS及同类桥梁软件的工作流
10.4.2 软件建模与结果交接
软件中的操作可归为五步。每一步先检查与桥梁实体的对应,再进入下一步;具体菜单与文件格式参照所用版本手册。
| 步骤 | 输入与操作 | 学生应能说明的检查 |
|---|---|---|
| 几何与性质 | 单位、坐标、节点单元、材料截面及自重 | 面积、惯性矩、构件连接与总重量 |
| 支承与作用 | 自由度、偏置、荷载位置与施工阶段 | 传力路径、自由伸缩方向与总合力合矩 |
| 单项计算 | 先运行简单静力,再按需增加阶段、移动或动力 | 解析基准、反力、变形方向与求解警告 |
| 组合与提取 | 有来源的组合规则、位置与控制状态 | 同现内力、控制车位、原始与显示结果 |
| 比较与保存 | 保存输入、关键结果和独立核对 | 别人能依据这些资料重算关键结论 |
例如提取中墩截面弯矩时,应同时保存组合、阶段、局部轴和相应轴力、剪力;局部设计还需对应的边界合力或位移。几何图用于定位,结果表用于判断,两者采用共同构件编号。
10.4.2.1 工具层级与责任边界
本教材将工具分为五层,各层可以交换数据,但不能相互冒充。
| 层级 | 主要任务 | 可形成的证据 | 不承担的结论 |
|---|---|---|---|
| 参数化几何与拓扑生成工具 | 识别桥型、构件并形成参数定义 | 几何、构件编号、节点与连接草案 | 不单凭外形生成结果判定内力或规范符合性 |
| 教学浏览器有限元 | 展示组装、荷载映射、移动位置、变形与基础结果 | 小模型平衡、解析对照和交互趋势 | 不承担复杂找形、真实非线性和项目设计 |
| 专业有限元软件 | 进行施工阶段、移动荷载、动力、非线性及大规模分析 | 求解日志、专业单元结果和模型文件 | 求解成功不自动证明模型适用 |
| 桥梁信息/设计平台 | 协调物理模型、分析模型、设计和交付数据 | 参数化几何、构件信息、图表与工程成果 | 平台联通不替代独立V&V和签认 |
| 工程师复核与签认 | 确认问题、标准、假定、证据和结论边界 | 审查意见、批准版本和未决事项 | 责任不能转移给软件或人工智能 |
外形生成后仍须补齐材料、截面、连接、边界、荷载与初始状态。本书使用的Bridge Modeler等实现入口及文件交换说明保留在下方选读。
工具选读:几何交换、结果来源与平台示例
Bridge Modeler Skill输出的梁、索、塔和桥面几何可作为专业模型的“待审查输入”。进入求解器之前,必须补充材料、截面、本构、连接、边界、作用、阶段和求解设置。Three.js中的圆柱索是视觉网格,OBJ是表面交换格式,STL面向闭合实体与打印;三者均不携带可靠的索初始力、截面刚度或只受拉算法。有限元节点—单元导出也只是拓扑草案,节点去重容差、单元类型和连接语义需复核后方可分析。
专业软件模型也可以反向驱动交互显示:把已验证的节点位移、构件内力、索力和壳积分点结果导出为结构化数据,由浏览器负责位置浏览、方案比较和教学解释。此时浏览器不重复求解,显示层必须保留原结果RunID、单位、局部坐标和固定色标。这样既利用专业求解器的能力,又能通过可交互界面降低学生查找控制阶段、车位和构件的认知负荷。
10.4.2.2 自动生成模型的基准校核
自动生成的模型首先通过简单工况校核:荷载加倍时线弹性位移应加倍,刚度加倍时位移应减半;对称结构承受对称荷载时,反力和变形应对称。修改程序后重新计算这些基准,检查原有正确结果是否改变。索的初拉力、接触或材料状态改变时,应使用相应的非线性校核条件。
工具选读:教育设计工具与工程平台的定位
10.4.3 教育设计工具与工程平台的定位
数字化教材可以同时使用教育设计工具和工程平台,但二者承担不同学习任务。ASCE Bridge Designer Cloud Edition面向学生与教师,以钢桁架桥构形、模拟车辆检验和造价迭代形成桥梁设计入门体验;OpenBridge Designer面向专业项目,将参数化桥梁建模、分析、设计和工程交付衔接。二者不能互换,前者的成功通车不构成真实桥梁设计验算,后者生成的模型和报告也仍需工程师依据项目标准复核。
| 比较项 | ASCE Bridge Designer | OpenBridge Designer |
|---|---|---|
| 主要对象 | 初学者、教师和竞赛活动 | 桥梁设计与交付团队 |
| 学习或工程目标 | 认识桁架构形、受力反馈、车辆试验和成本迭代 | 统一参数化几何、分析模型、设计信息和图纸/数量成果 |
| 模型范围 | 简化钢桁架桥及教学约束 | 多桥型、构件和专业流程的工程模型 |
| 反馈方式 | 快速模拟和成本反馈,突出设计循环 | 计算结果、规范设计、构造与交付数据协同 |
| 本教材用途 | 第一章或体系章中的“构形—试算—修改”入门活动 | 本章专业建模流程、数据贯通和版本管理示例 |
| 结论边界 | 不用于实际桥梁工程结论 | 工程平台输出仍需项目审查、验证与签认 |
ASCE官方页面说明Cloud Edition在浏览器中运行、向教育者免费开放,并以钢桁架桥设计和模拟卡车检验为核心;其软件按GPLv3发布。2026年7月起旧桌面版停止提供,教材链接应指向当前Cloud Edition。参见ASCE Bridge Designer官方页面和Bridge Designer项目网站。本书仅链接官方页面并自主编写活动说明,不复制其插图、示例桥或界面;若嵌入软件,应另行核对开源许可证、服务条款和网络可用性。
Bentley官方资料将OpenBridge Designer定位为桥梁信息建模、分析、设计及成果交付的一体化环境,涵盖参数化模型、物理与分析模型协调、施工阶段及多类设计成果。参见OpenBridge Designer产品页和功能概览。学习时选一次板厚修改,画出几何、截面属性、自重、分析结果和材料数量之间的更新关系;这些量能否保持一致,是理解一体化建模的具体切入点。课程模型须注明软件版本与教学用途,保留自行绘制的数据流图和计算记录;软件名称、商标与界面权利归原权利人。
10.4.4 参数化几何与分析模型
参数化几何由跨度、桥宽、梁高、塔高和索锚位置等参数生成;分析模型还要规定材料、截面、节点连接、边界与荷载。显示相接的两个构件必须通过共同节点或连接单元传力。导出模型后,应检查杆件局部轴、重复节点、索锚连接及支承自由度,再通过一个基准工况核对反力与位移。
例如,斜拉索的两端分别连接塔上锚点与主梁锚点。修改塔高时,索长、索角和索的轴向刚度随之变化,索对主梁的竖向支承作用也随之改变。只修改显示外形而不更新分析节点,便不能得到对应新方案的内力与变形。
10.4.5 人工智能辅助计算与程序复核
让AI生成一份简支梁计算,它很快给出数字和变形图。先保留一个能手算的基准,检查单位、反力、变形方向和任务要求,再判断程序可以用于哪些问题。
10.4.5.1 AI交来一份计算,先检查什么?
图示条件:单根等效梁,暂不计自重;正确基准为线弹性小变形简支梁;单位故障仅为诊断;不把越域大位移当作物理预测。图源:课程组绘制。
检查生成的梁程序时,手算基准应采用与程序相同的荷载和支承条件。先核对反力、跨中位移及单位,再解释结果差异来自哪一项假定或实现。通过这个小例的检查后,还需说明方法能否用于后续桥梁问题。
简支梁反力、跨中位移和单位换算可以提供独立检查。检查中既要问程序是否正确求解了方程,也要问所解的模型是否忠实表达了原任务。
AI辅助代码与教学故障的完整材料。正文中的网格与边界对照直接并列正确任务与不同约束的结果。
任务书。 等效梁跨度20 m,两端竖向受约束、转角自由;弹性模量34 GPa,截面惯性矩0.100 m⁴;跨中向下集中力120 kN,暂不计自重。这是为验证程序设置的教学基准,尚未描述整座桥的横向受力、局部构造或设计荷载组合。
四份草稿分别用于定位单位、支承和荷载缺项。完整材料中的变形图各自归一显示,读数才表示实际位移;本章新对照图采用固定共同标尺,使相同荷载下的运动差异直接可见。
示范一次独立核对。 两端支反力应各为60 kN。沿用材料力学中跨中集中力的简支梁关系,可以得到跨中向下位移:
这里,是力(N),是跨度(m),是弹性模量(Pa),是截面惯性矩(m⁴),表示向下位移的大小。网页另用16个Euler–Bernoulli梁单元计算,与此基准比较。解析式与有限元结果吻合,说明这个基准通过;后续的桥面板、索或施工阶段仍需各自检验。
再想一步。 若草稿只装入96 kN,两端反力合计也是96 kN,程序内部仍能平衡。只有再和任务书要求的120 kN比较,才会发现漏载。这与核对一张支出表相似:加总无误,还不能证明每笔支出都已记入。
把计算核验接入智能桥梁设计。
| 环节 | 可以交给AI与工具协助什么 | 人需要作出什么判断 |
|---|---|---|
| 写清任务 | 整理跨越条件、净空、桥面宽度、目标与待定项 | 哪些约束必须满足,哪些数据已有依据 |
| 生成候选 | Bridge Modeler按共同参数生成几何、构件与节点单元草案 | 外形是否表达了所需传力与施工方式 |
| 建立分析 | AI协助写导出、荷载与结果处理脚本 | 单元、截面、连接、边界和作用是否代表问题 |
| 计算与核对 | 求解器计算;脚本检查单位、平衡、基准和敏感性 | 哪些检查足以支持当前结论,哪些条件尚未检验 |
| 比较与修订 | 汇总候选的材料量、变形和其他经验证指标 | 在净空、施工、性能和维护之间怎样取舍 |
改变跨度之后,要同步更新几何、荷载位置、构件分段和结果截面;改变截面之后,还要检查惯性矩、自重等依赖量。参数化让这些更新有共同来源。优化则在明确的变量、目标和约束内搜索候选,仍需要计算与复核。
查看实物构件与有限元层级 · 操作已有板有限元 · AI气动优化研究报告导读
本页使用预先准备的AI辅助代码与教学故障,在本地浏览器求解;没有调用在线大模型,也没有自动完成工程设计。代码和模型导出位于实验页面内。
同一基准的尺度变化。跨度由20 m增至24 m、集中力和截面保持不变时,位移按 变化,为原来的1.728倍,约10.165 mm。若同时改变截面或自重,就需要重新建立依赖关系,不能沿用这一单参数比例。反力合计、端部运动和位移量级分别检查不同问题,任何一项都不能单独代替其余项。
人工智能可辅助生成参数表、建模脚本、组合枚举、结果读取、异常检查和图表说明。它给出的代码和参数均属于待验证输入。规范系数、材料性能和工程数据必须回查原始来源,不能由语言模型补齐。
建议采用四步记录:原问题与已知数据;工具输出及版本;人工执行的平衡、闭式、网格或规范检查;最终采纳、修改或拒绝的内容。提示词本身作为项目附件,使后续人员知道自动结果如何形成。
受控提示词:有限元模型审查。 输入分析目标、结构体系、单元类型、材料、截面、连接、边界、荷载、施工阶段和目标响应。请按“方向与平衡—单位与数量级—闭式或简化基准—网格与目标响应—独立证据”检查;逐项指出缺失数据和不可验证假定。不得因求解收敛或云图连续而判定模型正确,不得生成未提供的规范参数。
技术选读:参数批处理、字段与受控输入
10.4.5.2 参数化、批处理与数据架构
参数变化沿同一条依赖链更新:板厚 → 截面面积、惯性矩与自重 → 内力和位移 → 使用性能与材料数量。跨径变化同时影响构件分段、荷载位置与结果截面。几何图和结果表引用同一参数来源,避免各自保留一套互相矛盾的数值。
10.4.5.2.1 几何、分析与结果的一致性
同一构件在几何模型、计算模型和结果表中应保持对应。截面、自重或支承改变后,应重新计算受影响的工况,并核对单位、坐标和构件连接。
10.4.5.2.2 参数批处理与敏感性
批处理先定义基准工况,再改变有限数量的明确参数。每个计算案例具有case_id、参数向量、模型版本、随机种子(若有)、运行状态和结果摘要。失败案例不得从统计图中静默删除,应记录未收敛、输入越界或物理失效原因。计算任务可并行执行,但输出写入独立目录或数据库记录,避免多个进程覆盖同一结果文件。
参数对响应的局部归一化敏感度可用中心差分估计:
式中,和为基准参数与基准响应,为扰动量。该式要求扰动范围内模型状态与求解分支保持可比;当接近零、接触状态改变或索发生松弛时,不宜直接使用归一化局部敏感度,应展示原始响应曲线或采用全局敏感性方法。参数范围应来自构造、材料、设计阶段或研究情景,不由程序随意外推。
移动荷载包络、施工阶段和作用组合批处理尤其需要“同现组”管理。一个极值结果必须能够回溯到车辆位置、阶段、基本工况及系数。只保存最大值而丢失控制组合,会使后续截面设计和审查无法复现。结果表建议同时保存response_id、case_id、stage_id、combination_id、location、value、unit、sign_convention和raw_or_smoothed。
10.4.5.2.3 人工智能的受控输入与输出
人工智能适合把已经确认的参数定义转换为脚本框架、批量生成结构化工况、检查引用完整性或解释异常日志。它不应自行确定规范版本、组合系数、材料设计值、支座约束和可接受误差。受控提示词应提供输入模式、允许操作、禁止操作和输出模式;所有生成文件先进入审查分支,通过最小模型测试后再进入主模型。
受控提示词:参数化模型脚本。 已知数据仅限附件中的project、geometry、properties、supports和load_cases。请生成可重复运行的模型构建函数,采用桥向、横桥向、竖向;所有物理量显式换算到给定单位;节点按指定容差去重,但伸缩缝和支座两侧不得合并;输出节点、单元、连接、荷载和检查日志。不得补充缺失的规范系数、材料强度、支座自由度或施工阶段。遇到缺失字段时输出NEEDS_REVIEW及字段路径,不得自行补定。最后生成自重平衡、单位荷载传递、重复节点和孤立单元四项测试。
人工智能审查结果也应结构化,例如分为error、warning、assumption和evidence_needed,并引用对象ID。自然语言建议只有在回到模型对象、输入来源和可执行检查后才具有工程意义。若模型或数据涉及真实项目,应遵守项目的数据分级和保密要求,不将未经授权的图纸、坐标、计算书或监测数据发送到外部服务。
10.4.6 连续梁共同基准与模型升级
10.4.6.2 开放课程设计:40+64+40 m连续箱梁
10.4.6.3 案例对象与分析边界
以下以三跨预应力混凝土连续箱梁组织一项开放建模作业;与上方已给齐参数的例10-2分开使用。已给出的跨径用于演示模型升级,不是标准图,也不构成工程推荐。其余输入先按下表补齐,经教师确认后作为各组共用的案例数据;本节给出分析步骤与核对关系,尚不能凭跨径直接得到完整算例的数值答案。全局坐标沿桥向、沿横桥向、竖向向上;桥台A0至桥台A3按里程递增编号,中墩为P1和P2。
| 输入组 | 开始计算前应明确的内容 | 来源与记录方式 |
|---|---|---|
| 几何与截面 | 桥宽、梁高、箱室、顶底板与腹板厚度、变截面控制站、支座中心 | 课程给定图纸或经确认的教学假定;统一几何版本 |
| 材料 | 混凝土弹性模量 (MPa)、泊松比 、体积重 (kN/m)、线膨胀系数 (1/°C) | 逐项注明取值依据与单位,不用软件默认值补齐 |
| 预应力与阶段 | 钢束位置、等效参数、张拉与损失假定、节段形成和合龙顺序 | 把教学简化与有来源的工程参数分别列明 |
| 支承与连接 | A0、P1、P2、A3各方向约束、刚度、偏置和临时支承 | 支承布置图与自由度表对应 |
| 作用与组合 | 二期恒载、车辆轴重与轴距、车道位置、温度、阶段及组合规则 | 写明课程采用的工况与依据;保存同现组 |
将这张输入表与模型一起提交。只完成第一层时,可明确暂不研究的机制;升级到后续层级前,再补足该问题所需的数据,不由AI猜测缺失尺寸或预应力参数。
案例不试图用一个模型回答全部问题,而设置四个目标:Q1检查恒载下总体弯矩、反力和挠曲线;Q2研究偏载下横向分配和扭转;Q3研究中墩附近负弯矩区箱梁板件响应;Q4研究横隔板开孔或支座承压区的局部三维应力。Q1使用连续梁或一维空间梁,Q2使用梁格或空间壳,Q3使用壳局部模型,Q4使用实体子模型。各模型共享几何控制站和材料来源,但具有独立的网格与结论边界。
| 步骤 | 模型或证据 | 主要输出 | 进入下一步的条件 |
|---|---|---|---|
| 0 | 分析需求表和荷载路径图 | 问题编号、目标响应、边界情景 | 目标量、单位和尺度明确 |
| 1 | 手算与解析基准 | 总重、反力、温度自由位移、内力量级 | 方向、单位和数量级可信 |
| 2 | 一维总体梁模型 | 阶段内力、位移、支反力、包络 | 与手算共同输出一致 |
| 3 | 梁格或空间模型 | 横向分配、扭转和偏载响应 | 对称、极限位置和网格检查通过 |
| 4 | 壳/实体局部模型 | 板壳内力、局部应力和传力路径 | 边界合力与合矩守恒 |
| 5 | 组合与设计接口 | 控制阶段、工况、位置和截面效应 | 组合可回溯到基本工况 |
| 6 | 验证与确认 | 检查矩阵、敏感性和适用范围 | 证据与结论一一对应 |
10.4.6.4 步骤一:手算建立最小基准
若控制截面面积为,结构自重线荷载为
式中,单位为kN/m,单位为kN/m,单位为m。对分段变截面,可按控制站之间的几何变化积分或分段求和,总自重为。总体模型竖向支反力之和应与结构自重、二期恒载和其他竖向作用之和相等。若铺装和防撞护栏作为附加线荷载输入,它们不得同时计入材料自重。
连续梁内力基准可由位移法、力法、结构分析程序或经过验证的解析表获得。手算不要求复现每个有限元节点,而应给出支点负弯矩、跨中正弯矩、反力和挠曲线的符号及量级。等截面简支梁在均布荷载作用下的跨中挠度基准
仅用于数量级对照,式中为N/m,为m,为Pa,为m,所得为m。三跨连续、变截面和预应力体系不能把该式作为最终解,但若有限元挠度比该量级相差多个数量级,应优先检查单位、边界和截面刚度。
均匀温变下长度构件的自由伸缩为
式中,和采用同一长度单位。该结果用于检查活动支座方向:完全释放相应方向时,构件可接近自由伸缩,均匀温变轴力接近零;支承限制自由伸缩时即会产生温度轴力,其大小由梁与支承的相对刚度决定。完全约束是轴向变形被完全抑制的理想极限,有限刚度关系见第8章。偏心竖向作用相对截面剪切中心偏心时,扭矩量级为,其中单位kN,单位m,单位kN·m。该关系是横向偏载模型最直接的量级基准。
预应力的截面初始效应可用轴力及相对截面参考轴的弯矩描述;单位kN,偏心距单位m,单位kN·m。该关系用于核对等效荷载或初始应变模型的总体效应。实际有效预应力、损失和二次效应必须与案例阶段数据一致。
10.4.6.5 步骤二:建立一维总体梁模型
以箱梁参考轴生成三维梁单元,控制节点至少设置在桥台、墩顶、跨中、变截面控制点、横隔板、预应力控制点和荷载路径变化处。网格划分既要表达几何和荷载变化,也要满足目标响应的收敛要求;等距细分不是唯一原则。截面表给出每个控制站的、、、和参考点,程序在区段内按明确规则插值。对薄壁闭口箱梁,扭转常数和剪切中心应由经核对的截面分析获得。
支座节点设置在实际支承中心,主梁参考轴与支座中心之间用偏置或刚性臂连接。A0、P1、P2和A3的纵横向自由度按案例边界表逐项定义,不用“一个固定、其余活动”的文字替代自由度表。先施加六个单位作用检查约束,再施加自重检查反力。温度试算用于发现多余纵向约束;横向单位力用于检查横向固定支点;扭矩工况用于检查两侧支座反力偶。
施工阶段依次表示节段或梁段形成、预应力张拉、临时支承变化、合龙、二期恒载和成桥状态。每阶段输出结构重量、累计竖向反力、墩顶弯矩、跨中位移及预应力增量。模型同时运行“成桥一次加载”的对照工况,通过差值说明路径依赖,而不把简化工况混入最终阶段结果。
车辆工况在一维模型中先沿桥轴或指定车道中心移动,提取跨中弯矩和支点剪力影响线。车辆每个轴重及轴距均保留来源,车位坐标与响应共同输出。细化位置步长后若控制车位和极值趋于稳定,才能形成包络。此层的车辆横向位置通过等效分配或偏心扭矩表示,不能用于得出局部桥面板应力。
10.4.6.6 步骤三:梁格或空间壳模型
为研究偏载,建立纵向主梁—横梁梁格,或建立箱梁板壳空间模型。梁格纵梁代表箱梁纵向弯曲和扭转刚度,横梁代表横向分配;两者的等效宽度与刚度必须有截面或板理论依据。空间壳模型则显式建立顶板、底板和腹板中面,横隔板按目标问题决定是否建模。两类模型均与一维总体模型在对称恒载下比较总反力、跨中位移和关键截面合力。
横向分配计算以车辆横坐标为变化参数。当且结构与支承对称时,左右支反力和响应应对称;车辆向一侧移动时,近侧响应通常增大并伴随扭转。把各次计算整理为一组对照图:标出车辆位置、截面变形、各纵向路径反力和量级线。这是本节空间模型的结果整理任务,前面的截面构形实验不提供这些计算。对车辆跨越网格边界的全过程,轮载分配保持合力和一阶矩,并用固定色标比较响应。
空间模型网格在支点、横隔、集中作用和几何突变处局部加密,在规则区保持逐渐过渡。粗、中、细网格分别比较全桥位移、截面合力、横向分配系数和局部壳内力。若节点最大应力不收敛而截面合力稳定,应判断是否存在点载、点约束或尖角奇异,不以节点平滑值替代工程评价。
10.4.6.7 步骤四:中墩与支座区局部模型
在P1附近截取包含变截面段、横隔板和足够过渡长度的壳局部模型。总体梁模型在截断面给出的映射为边界位移或分布面力,并检查合力和合矩守恒。截断面向外移动后,关注区内板壳力和热点应力变化应处于预定容许范围,才能说明边界离关注区足够远。
若Q4涉及支座承压、锚固块或横隔开孔三向传力,再建立实体子模型。材料可先采用线弹性获得应力扩散和网格需求;若进一步研究混凝土开裂、接触或钢筋,应明确本构、界面、初始状态和试验依据。实体模型的边界来自已验证的总体或壳模型,不能直接在切割面施加一个未说明分布的集中力。
局部结果采用路径、区域或截面表达。壳模型输出单位长度膜力和弯矩;实体模型输出应力分量、主应力和接触量。跨模型比较时先积分为共同的截面合力,再比较局部场。可视化中同时显示局部坐标和结果位置,并将“未经网格和边界敏感性验证的单点峰值”标为待审查。
10.4.6.8 步骤五:组合、设计接口与证据包
作用组合从结构化组合表读取。每个控制结果记录极限状态、阶段、组合ID、车辆位置、结构位置和正负号。总体梁模型向截面设计提供、、、及相应同现组;空间模型提供横向分配和扭转修正;局部模型提供板件或构造区的局部效应。承载能力和正常使用验算在相应设计章节完成,本章不以有限元应力颜色直接替代承载力、裂缝或变形判定。
最终证据包包括:分析需求表;参数与来源台账;手算基准;一维总体模型;空间或梁格模型;局部子模型;施工阶段表;组合表;验证与确认矩阵;网格、位置步长和必要的时间步敏感性;关键结果表;未决事项和适用边界。学生提交一张“模型升级图”,用箭头说明上一层输出如何成为下一层输入,并对每次升级回答“新增了什么物理机制、改变了哪个结论、付出了什么计算和数据成本”。
10.4.6.9 其他桥型的模型升级(选读)
连续箱梁的基本案例完成后,可选择下列一个对象深化,无需同时建立四套全桥精细模型。
| 对象与问题 | 在基本模型上增加 | 共同独立检查 |
|---|---|---|
| 斜拉桥初始状态与移动荷载 | 索塔梁连接、无应力长度与初始平衡、偏载路径 | 恒载平衡;总索力与车辆逐点增量分开;铰端弯矩条件 |
| 系杆拱桥与吊杆状态 | 拱—系杆—吊杆传力、初拉力与空间联系 | 竖向合力、拱推力与系杆力;更换吊杆时的卸载转移 |
| 悬臂浇筑与合龙 | 节段激活、钢束张拉、龄期与临时边界 | 单悬臂手算;各阶段反力;合龙前后位移相容与累计内力 |
| 高墩群桩与冲刷 | 基础平动转动耦合、沿深度土约束、河床变化 | 同一参考点六分量合力;刚度上下界;冲刷前后共同状态 |
每次升级先说明原模型不能回答什么,再增加相应自由度与有来源参数。梁、壳、索与局部实体之间保持构件对应、坐标和力矩基准。空间模型升级后仍核对原有整体合力与位移,再判断新增局部响应是否可信。
10.4.7 数字实验与拓展学习
在同一份计算结果上,把变形放大倍数从小调大,桥面看起来弯得更明显。再真正修改弹性模量,对比反力和位移,分清显示变化与物理变化。
10.4.7.1 一个实验只验证一个主要因果关系
每次实验只改变一个主要因素。例如,改变偏载位置研究扭转,改变网格尺寸研究离散误差,改变基础刚度研究支点位移。记录控制响应与平衡检查量,再解释结果变化。随后组合两种参数变化,比较它们是否相互加强或抵消。
10.4.7.2 基准数据、故障数据与开放探索
先计算一个参数齐全、具有解析解的基准模型,再故意改变一个支点、一个连接或一种单位,比较反力与变形。错误定位后恢复基准,最后研究跨径、截面和支承刚度对响应的影响。每次只改变一种因素,便于辨认因果关系。
10.4.7.3 计算书的组织与复核
计算书应包含受力简图、输入参数、单元与边界、荷载、控制结果及独立核对。对同一问题比较不同网格时,保持材料、几何和荷载不变;比较不同结构方案时,说明同时变化的自重和刚度。
10.4.7.4 结果图的读法与比较
内力图须标明构件局部轴、单位和正负号;位移图须标明变形放大倍数;应力图须区分积分点、节点平均值与截面平均值。比较不同模型时采用相同色标,并配列关键数值。这样可以把图形变化与真实物理量联系起来。
10.4.7.5 模型结果与独立依据
解析梁和小矩阵给出反力、位移与量级基准。有限元与基准的差异需要对应到荷载、边界、离散或新增物理机制;这些差异说明模型的适用范围,也为下一次参数修改提供依据。计算报告保留输入、关键推导、结果与校核之间的联系。
模型核验先回答“这个模型正在解释哪个实际状态”。JTG D64—2015第4.1.1—4.1.4条、JTG/T 2231-01—2020第6.2.1—6.2.2条连接几何、边界与动力输入;JTG/T 3365-01—2020第8.2.1—8.2.3条提供施工模拟与实测反馈的具体场景。网格收敛、拟合良好或AI输出一致,都不能单独证明模型适用。详见规范阅读。
10.5 小结与练习
计算日志显示收敛后,先关掉云图,只看输入、总荷载、反力与关键位移。再核对网格、连接和独立基准,说明这份模型究竟解决了哪个问题。
- 模型由问题决定,同一座桥需要不同层级模型回答不同尺度的问题。
- 材料力学的平衡、梁公式、截面性质和趋势是有限元最重要的低成本基准。
- 单元、连接、偏置、边界和荷载映射共同决定离散模型;求解成功不等于物理正确。
- 验证检查方程求解,确认检查模型代表性;二者均需独立证据。
- 网格收敛必须针对目标响应,局部峰值需区分真实集中和数值奇异。
- 参数化、桥梁软件和人工智能提高迭代效率,但必须保留版本、来源和人工复核链。
10.5.1 本章练习
1. 目标响应与模型选择(对应目标:模型选择)。 现需研究箱梁腹板和顶板的局部弯曲及截面畸变,原有一维梁模型只保留截面合力。选择能直接补充这些变形模式的模型,说明需要补充哪些几何、连接和材料参数,以及一维梁加密为何不足。
2. 两个梁单元的建模、恢复与连接错误(对应目标:建模计算、独立核验)。一根20 m简支梁承受向下均布荷载20 kN/m, GPa、 m⁴,暂不计另加自重。取 m三个节点、两个Euler—Bernoulli梁单元,每节点有 两自由度,正向沿用例10-2。提交节点/单元表、组装刚度矩阵、一致节点荷载、约束、反力、跨中位移与单元端力。另给一份错误连接:将中点拆成同坐标的2a、2b节点,二者只约束竖向位移相等,转角独立。判断它是否仍是原简支梁、刚度矩阵能否唯一求解,并指出修复的自由度。不得仅用解析公式代替组装。
3. 简支梁跨中挠度(对应目标:建模计算、独立核验)。 沿用题2的完整梁:L=20 m、q=20 kN/m、E=30 GPa、I=0.20 m⁴。忽略剪切变形,采用线弹性小变形梁公式w=5qL⁴/(384EI),计算向下挠度的绝对值,单位mm。
4. 收敛却不正确的模型(对应目标:独立核验)。 任务要求简支梁。某程序误将两端设置为固支,网格从8单元加密到32单元后跨中位移变化不足0.1%,反力合计也等于总荷载。可以据此认定模型正确吗?说明应先修改什么,并给出一项独立检查。
5. 从整体模型到局部模型(对应目标:模型选择、独立核验)。 同一三跨箱梁需分别研究跨中挠度、车辆偏载下的横向分配和支座附近局部承压。给三个任务各选一种模型,画简图标出支承与荷载;为相邻模型写出一个可共同核对的量,并说明一个当前模型不能回答的问题。
6. AI辅助简支梁网页(对应目标:建模计算、独立核验、AI辅助建模)。 用AI辅助制作简支梁可视化网页,可用SVG或Three.js。固定跨度L=20 m、弹性模量E=30 GPa、截面惯性矩I=0.20 m⁴,左端铰支、右端滚动支承;只改变向下均布荷载q(0~40 kN/m)。显示支反力、跨中挠度和放大后的变形,明确形状采用的函数及放大倍数。独立核对q=0、20、40 kN/m时的反力和跨中挠度,再检查支点位移是否为零;记录模型假定与独立核对结果;发现差异时说明修正依据,未发现错误时说明已检查的量和检查范围。
初始提示词:
请用SVG或Three.js制作中文简支梁教学网页。L=20 m、E=30 GPa、I=0.20 m⁴;左端铰支、右端滚动支承,竖向支点位移均为零。唯一控件为向下均布荷载q(0~40 kN/m)。以N、m统一计算,每端反力qL/2,跨中挠度5qL4/(384EI)。梁上各点挠度用w(x)=qx(L3−2Lx2+x3)/(24EI),向下为正。给定固定的变形放大倍数并标明,不随q自动归一化。显示kN与mm,列出q=0、20、40的核对值及支点位移。说明这是线弹性Euler–Bernoulli梁解析解,不能声称执行了有限元求解。
参考答案与评价要点
第1题。 应采用相应板壳模型,输入顶底板和腹板厚度、中面位置、横隔板、连接及材料刚度。它能表达板件膜内、弯曲与畸变等运动。单纯细分一维梁不会增加这些变形模式;升级后仍须与梁模型核对共同的合力和位移。
第2题。单元长度10 m、 kN·m²,单元矩阵用例10-2代入。组装矩阵为
矩阵各行分别对应力或力矩,列对应位移或转角,单位按自由度配对,不把整矩阵统称为单一kN/m单位。总体荷载按 为 ,力用kN、力矩用kN·m。施加 后,自由位移 ,位移用m、转角用rad。两端向上反力各200 kN;第1单元广义端力 ,第2单元为 ,对应跨中正弯矩1000 kN·m。端力已扣除一致荷载。
错误连接使中点成为内铰,两个半跨可作相容的刚体转动而不产生弯曲变形,形成机构;约束后的刚度矩阵存在零刚度模式,不能唯一求解。应使2a、2b的转角也相等,或合并为原来的公共节点。提交物须同时给出自由度连接、矩阵/约束、端力恢复及整体平衡;数值与解析值吻合只能证明这个基准。
第3题。 统一为N、m:E=30×10⁹ N/m²、q=20000 N/m,得到w=0.006944 m=6.944 mm。动画放大倍数不进入公式。
第4题。 离散收敛不能纠正错误的物理边界。简支与固支都能满足整体平衡,却有不同内力与位移;需先按任务恢复简支条件,再比较题3的6.944 mm挠度及两端零弯矩等解析基准。
第5题。 可依次考虑一维梁、梁格或板壳、局部实体等模型,具体选择取决于构造。总反力、截面合力和边界位移可作为共同检查量;局部模型还要核对边界传递。
评价要点:三个目标与模型匹配;简图中的荷载和支承清楚;共同核对量与模型限制具体。
第6题。 正确检查点:q=0时反力和挠度为0;q=20时每端200 kN、跨中6.944 mm;q=40时每端400 kN、跨中13.889 mm。仅在此线性模型下可按荷载成倍比较。 该题使用解析解绘图,不能将网页展示本身称为已完成有限元求解。
评价要点:q=0、20、40的反力与挠度均经独立复算,N/kN、m/mm换算正确;支点位移为零、向下荷载对应向下挠度,固定放大倍数清楚;说明解析模型假定和图形实现,核验记录能对应给出的结果。
本章参考文献
中华人民共和国交通运输部. 公路桥涵设计通用规范:JTG D60—2015[S/OL]. 2015[2026-10-03]. 规范全文.
中华人民共和国交通运输部. 公路钢筋混凝土及预应力混凝土桥涵设计规范:JTG 3362—2018[S/OL]. 2018[2026-10-03]. 规范全文.
中华人民共和国交通运输部. 公路钢结构桥梁设计规范:JTG D64—2015[S/OL]. 2015[2026-10-03]. 规范全文.
BATHE K J. Finite element analysis of solids and fluids I[EB/OL]. MIT OpenCourseWare, 2009[2026-10-03]. 课程、讲义与计算练习.
MIDAS. MIDAS CIVIL NX online manual[EB/OL]. [2026-10-03]. 建模、移动荷载与施工阶段手册.
中华人民共和国交通运输部. 公路桥梁施工监控技术规程:JTG/T 3650-01—2022[S/OL]. 2022[2026-10-03]. 公告与规程.
中华人民共和国交通运输部. 公路桥梁荷载试验规程:JTG/T J21-01—2015[S/OL]. 2015[2026-10-03]. 公告与规程.